
Savoir-faire en robotique et machines spéciales
Souder un dispositif médical ou des pièces de plusieurs tonnes, assembler des aimants sur un rotor ou manipuler des wafers de rubis sous flux laminaire : ces opérations automatisées ont des points communs, mais ne se traitent pas de la même façon. Ma force est d’adapter des techniques éprouvées (manipulation, assemblage, palettisation, collage, soudage, contrôle) aux exigences précises de votre projet.
Intégration de robots industriels et réalisation de préhenseurs complexes
Du robot delta miniature manipulant des composants horlogers de quelques grammes au robot 6 axes monté sur portique, j’ai piloté l’intégration de robots industriels dans des cellules de production très variées. Mon rôle : choisir le bon robot, concevoir son préhenseur et garantir la précision et la cadence de l’ensemble.


Tous types de robots
J’intègre tous les types de robots industriels : 6 axes, SCARA, delta, cartésiens, collaboratifs et humanoïdes. J’ai une expérience particulière des robots Stäubli, KUKA, Fanuc et ABB, tout en restant ouvert aux autres marques selon vos standards.
Je définis et implante le robot en CAO selon votre application (portée, charge utile, encombrement, position du TCP de l’outil et zones de singularité à éviter), ce qui suffit dans la plupart des cas. Pour les trajectoires complexes ou l’optimisation de la cadence, je pilote en complément une validation par simulation.
Des préhenseurs compacts
Lorsqu’un robot 6 axes est utilisé comme périphérique d’une presse de surmoulage ou d’un centre d’usinage, chaque mouvement doit être optimisé et la masse embarquée maîtrisée pour tenir le temps de cycle. Le défi : intégrer actionneurs et capteurs dans un préhenseur assez compact pour accéder à la zone de travail en toute sécurité.
Le nombre de fonctions d’un préhenseur est souvent inversement proportionnel à la place disponible.
Gestion des câbles et changement d’outils
Je conçois le cheminement des câbles, flexibles et faisceaux de torche pour qu’ils suivent tous les mouvements du robot sans usure ni accrochage. J’intègre des changeurs d’outils automatiques lorsque la cellule doit enchaîner plusieurs opérations.
Soudage robotisé
J’ai également dirigé des projets de soudage robotisé, y compris multi-passes : choix des équipements, suivi de joint par capteur, et conception de la sécurité des cellules pour permettre aux opérateurs de travailler au plus près du procédé.
Robots cartésiens et portiques
Un robot 6 axes ou SCARA travaille dans un espace circulaire autour de sa base. Lorsque l’application demande de grandes courses ou des déplacements linéaires, deux solutions existent : un robot cartésien, composé de plusieurs axes linéaires électriques, ou un robot 6 axes complété par des axes linéaires additionnels.
Coordination multi-axes
Pour les pièces de grandes dimensions ou les trajectoires complexes, un robot 6 axes peut être associé à des axes additionnels : portique XYZ, axe linéaire ou positionneur de pièce. J’ai piloté le développement de cellules synchronisant l’ensemble de ces axes pour un suivi de trajectoire précis et continu. Les positions y sont exprimées en coordonnées cartésiennes (X, Y, Z et orientations) dans des repères maîtrisés, et les rotations représentées par quaternions, pour des orientations sans ambiguïté et des interpolations fluides.
Répétabilité, précision et calibration
Un robot répétable n’est pas forcément un robot précis.
Un robot industriel revient au même point avec une excellente répétabilité, mais sa précision, c’est-à-dire l’écart entre la position demandée et la position réellement atteinte, varie selon sa configuration, surtout sur les grands systèmes multi-axes.
Selon l’exigence du procédé, je définis la stratégie adaptée : calibration du TCP de chaque outil dans sa configuration de travail, calibration du modèle cinématique du robot par métrologie, ou correction en temps réel par un capteur embarqué au plus près de l’outil, dans le même référentiel que celui-ci.


Conception mécanique
Ingénieur en microtechnique, j’ai fait de la conception mécanique mon premier métier. Je travaille principalement sous SolidWorks et j’ai aussi une expérience de Pro/ENGINEER (aujourd’hui PTC Creo), notamment en modélisation surfacique. Selon la taille du projet, je réalise moi-même la conception ou je dirige l’équipe de concepteurs et de dessinateurs.
Mécanismes et cinématiques
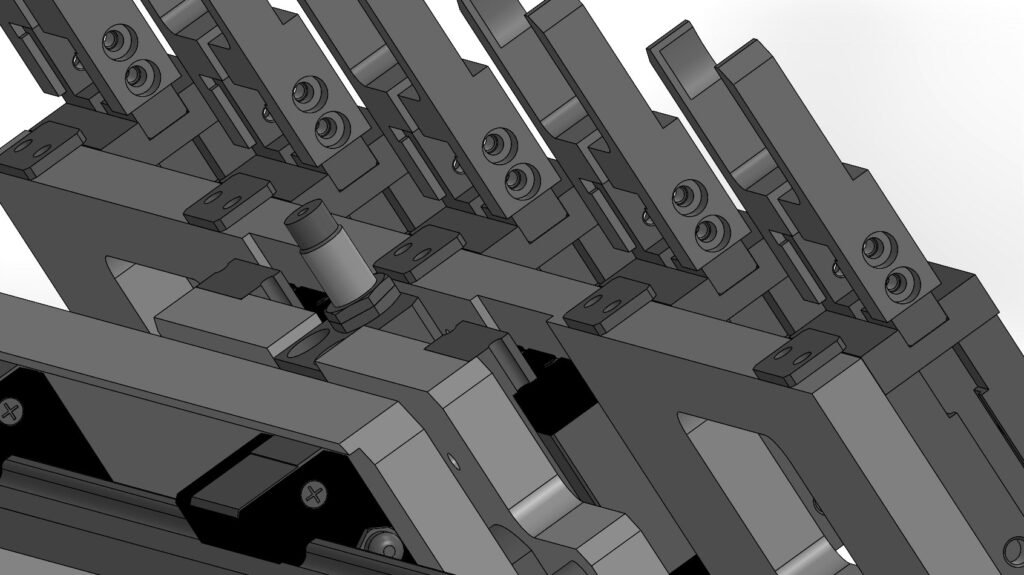
Je conçois des mécanismes de précision et des cinématiques sur mesure (modules robotiques et préhenseurs, manipulateurs, systèmes d’alimentation…), dimensionnés pour la dynamique : masses en mouvement, accélérations, vibrations.
L’objectif : atteindre la cadence visée avec un TRS (OEE) élevé, grâce à des mécanismes fiables et faciles à entretenir.
Tôlerie et bâtis
Avec le module tôlerie de SolidWorks, je conçois des châssis et capotages, des bâtis de machines et des structures mécano-soudées, pensés pour la fabrication : découpe laser, pliage et assemblage.
J’ai aussi une expérience des équipements de grandes dimensions, acquise en étroite collaboration avec les équipes mécaniques : rigidité des structures, déformations sous charge et précision des grands axes.
Pièces plastiques injectées
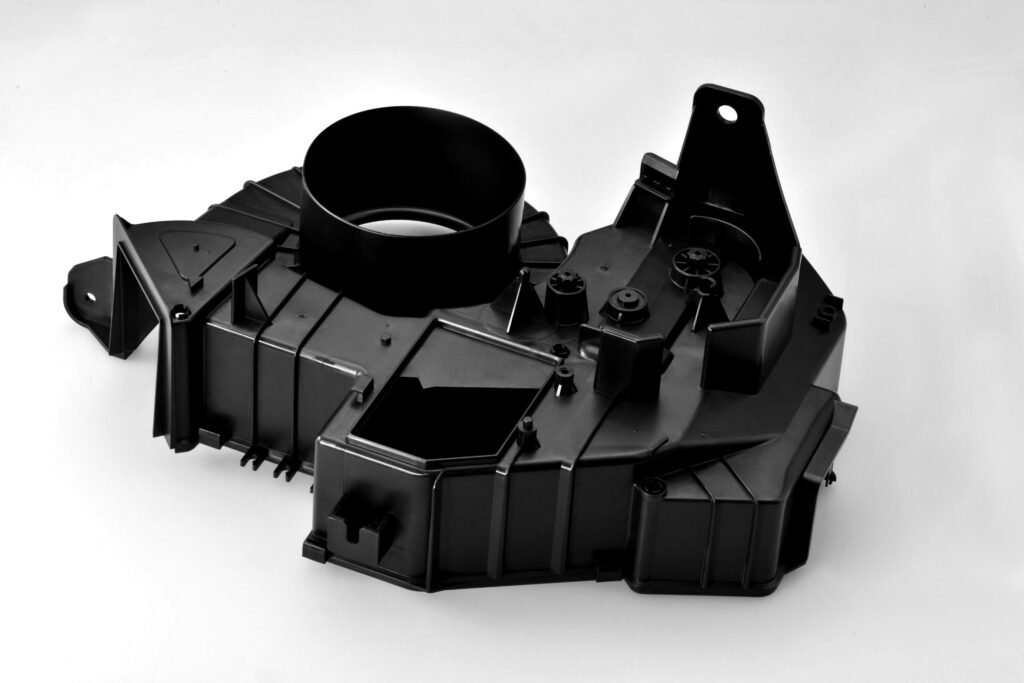
Conception de pièces injectées, y compris en modélisation surfacique pour les formes complexes, en tenant compte des contraintes de moulage (dépouilles, épaisseurs, retraits).
Outillages et posages
Outillages de production, posages et préhenseurs : des pièces qui doivent être précises, robustes et faciles à régler.
Du modèle 3D au dossier de fabrication
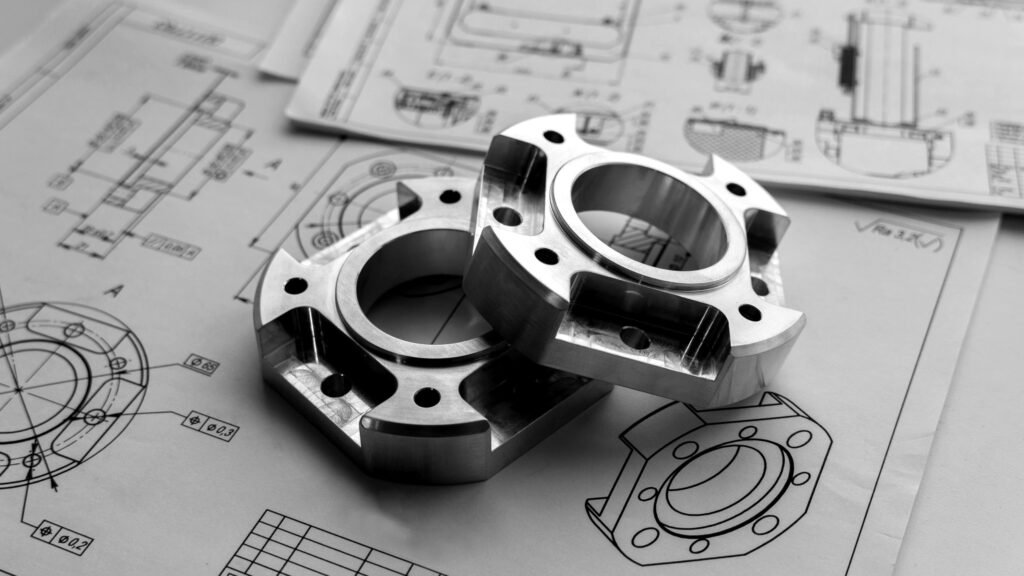
Modélisation 3D, mises en plan, cotation fonctionnelle et tolérancement, nomenclatures : je livre un dossier de fabrication complet, directement exploitable par vos ateliers ou vos sous-traitants.
Gestion des données techniques
Administrateur SolidWorks PDM, je peux structurer la gestion de vos données techniques : flux de validation des plans, gestion des révisions et standards de conception.
Standardisation et capitalisation
J’ai étudié et développé des plateformes d’équipements de production standardisées. Je sais capitaliser sur les acquis : modules éprouvés, standards de conception et composants réutilisables, pour réduire les délais, les coûts et les risques de chaque nouveau projet.
Chaque projet profite de l’expérience du précédent.
Électrotechnique, automation et sécurité machine
Indissociables d’une machine spéciale, l’électrotechnique, l’automation et la sécurité machine sont des domaines que j’ai pilotés en dirigeant les équipes spécialisées. Sans réaliser moi-même les schémas ni les programmes, j’en maîtrise les enjeux, les normes et les étapes : je définis les besoins, coordonne les spécialistes et valide les résultats.
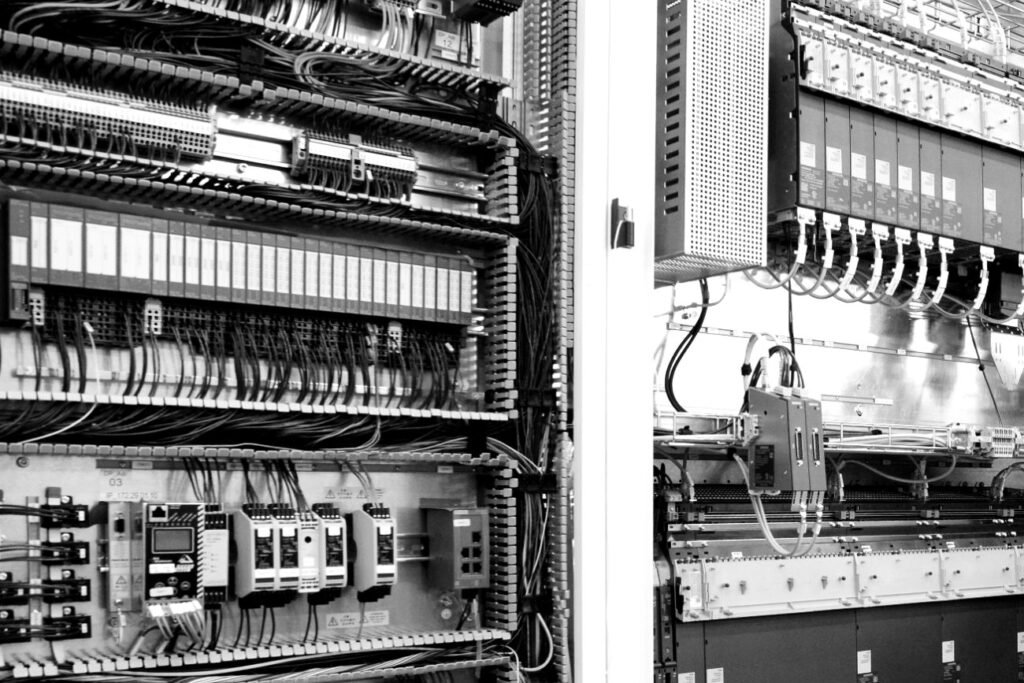
Architecture et armoires électriques
Définition de l’architecture électrique et choix des composants principaux : périphérie décentralisée, bus de terrain, motorisation et commande d’axes. Conception des armoires et de leur intégration dans la machine (cheminement des câbles, connectique débrochable pour le transport, accessibilité pour la maintenance), selon l’EN 60204-1. Les schémas sont réalisés une fois les composants figés, pour éviter les modifications en cascade.
Mécanique et électrique sont intimement liées : sur un préhenseur ou un système dynamique, leur collaboration étroite dès la conception est indispensable.
Schémas et documentation
Les équipes que j’ai dirigées réalisaient les schémas sous EPLAN, selon des standards définis avec la production pour faciliter le câblage et la maintenance. Je m’adapte à vos outils et vos standards. La documentation est tenue à jour jusqu’à la version finale conforme à la machine livrée.
Automation
J’ai piloté des équipes travaillant sur automates Beckhoff, Siemens et Schneider Electric : architecture de commande, programmes standardisés, modes de marche, réseaux et interfaces avec les robots et les équipements. Les séquences et le temps de cycle sont validés en atelier avant la livraison.
Sécurité machine
Je pilote la démarche complète : appréciation des risques selon l’ISO 12100, définition du concept de sécurité et des niveaux de performance requis selon l’ISO 13849-1, calcul avec SISTEMA, puis validation selon l’ISO 13849-2.
J’ai également mis en place, avec Pilz, des formations internes à la sécurité machine, et collaboré avec des bureaux spécialisés en analyse de risques lorsque le client l’exigeait.
La sécurité ne se rajoute pas à la fin : elle se conçoit dès le premier jour.
Conformité CE et normes internationales
J’ai principalement réalisé des machines destinées au marché suisse et européen, conformément à la Directive Machines et à l’ordonnance suisse sur les machines, jusqu’au dossier technique et au marquage CE. J’ai aussi une expérience des exigences nord-américaines (OSHA, NFPA 79, UL) pour les équipements destinés à l’export.
Je suis attentif à l’entrée en vigueur du nouveau Règlement Machines (UE) 2023/1230 en janvier 2027.
Concilier sécurité et production
Je conçois moi-même les solutions de sécurité qui protègent les opérateurs sans les éloigner du procédé : implantation des protections, choix des composants (barrières immatérielles, scrutateurs laser ou radars de sécurité), zones de sécurité et modes de marche adaptés, fonctions de sécurité intégrées aux robots (vitesse limitée de sécurité SLS, zones et outils surveillés) et, lorsque c’est pertinent, applications collaboratives. Je pilote ensuite leur mise en œuvre dans les schémas électriques et les programmes de sécurité.
Malgré tous les composants disponibles, la sécurité reste souvent un développement à part entière, qui demande une expérience approfondie.
Standardisation logicielle
J’ai conduit la mise en place d’une plateforme logicielle commune à l’ensemble des projets d’automation : une base de code éprouvée et testée, réutilisée à hauteur d’environ 60 %, et un développement structuré sous GitLab (tâches, branches dédiées, revue de code systématique, tests) avec un pilotage agile sous Jira.
La plateforme repose sur les principes de la Clean Architecture, formalisée par Robert C. Martin : le cœur du logiciel est indépendant des équipements et des interfaces, qui s’organisent autour de lui en couches successives. Un robot, un automate ou un capteur peut ainsi être remplacé sans toucher au reste du logiciel.
Résultat : les projets démarrent plus vite, la qualité ne dépend plus d’un seul développeur, et chaque nouveau projet profite de l’expérience des précédents. Je peux vous accompagner dans une démarche similaire pour structurer et standardiser vos développements.
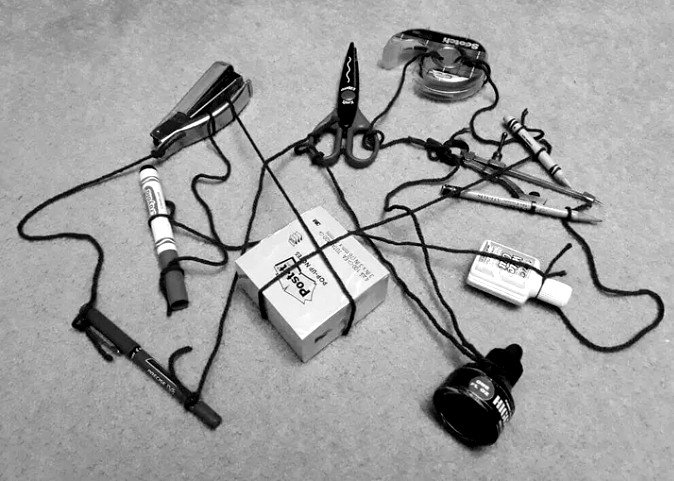
Avant : chaque élément dépend de tous les autres 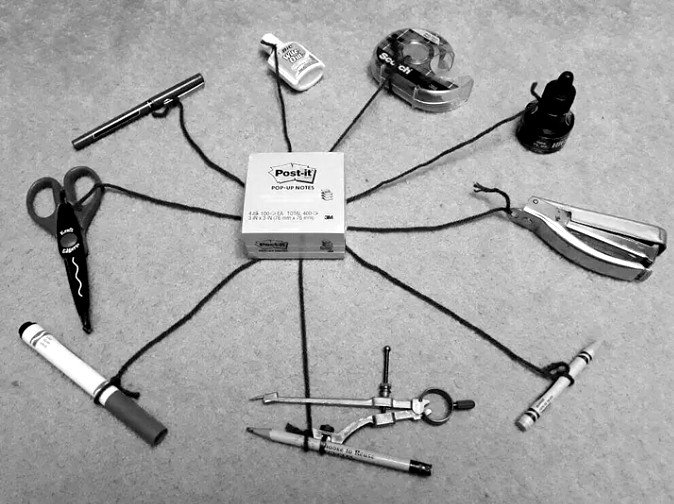
Après : tout s’articule autour d’une base commune
Entièrement sur-mesure
J’intègre une large gamme de composants : systèmes d’alimentation de pièces (bols vibrants et alimentation flexible par surface vibrante et vision), convoyeurs standard ou à moteurs linéaires (XTS Beckhoff), presses, vision industrielle et modules de collage. J’intègre aussi des équipements de parachèvement et de soudage : torches de soudage, gougeage, brossage et meulage.
Mais mon métier reste le sur-mesure, aussi bien sur le plan technique qu’en gestion de projet. J’ai par exemple intégré un véhicule autoguidé (AGV) dans une halle de tri de produits alimentaires : un projet loin des machines spéciales classiques, mais où la démarche reste la même. Je comprends le besoin, puis je trouve la solution adaptée.
Des pièces de plusieurs tonnes aux wafers de rubis manipulés sous flux laminaire, chaque environnement impose ses règles. J’ai aussi une solide expérience des composants magnétiques, particulièrement délicats à manipuler.
Vous manipulez des composants très particuliers ou vous avez un savoir-faire spécifique ? Parlons-en.


Ma méthode
Réussir une machine spéciale demande des compétences techniques solides, mais aussi une vraie rigueur en gestion de projet. Chaque projet suit cinq étapes, que j’adapte volontiers aux processus de votre entreprise.

Avant-projet
Avant de débuter un projet, je prends le temps de bien cerner vos besoins, vos objectifs et vos contraintes.
Idéalement, j’interviens dès la rédaction du cahier des charges. C’est à ce moment que se prennent les décisions qui détermineront le coût, le délai et les performances de votre futur équipement.

Études
Le TRS de votre future machine se joue en grande partie à cette étape. Je choisis et je valide les solutions techniques avant de lancer le développement.
Si nécessaire, je réalise une étude de faisabilité ou un banc de test. Une partie critique de l’équipement peut aussi être développée en priorité pour être testée et ajustée avant son intégration.

Développement
Je commence par valider les composants principaux (robots, actionneurs, capteurs) dans un document de pré-développement. Il sert de fil conducteur à toute l’équipe projet.
Je réalise la conception mécanique en CAO et je pilote le schéma électrique ainsi que les développements automate et interface opérateur, menés en parallèle pour être prêts à la mise en service. L’étape se termine par une revue de conception et un dossier de fabrication complet.

Fabrication
Après les achats, le montage, le câblage et les tests électriques, vient la mise en service.
La machine est ensuite mise au point dans des conditions réelles de production, avant la livraison. Votre équipement ne quitte l’atelier que lorsqu’il fonctionne parfaitement.

Installation
Après la réception en usine (FAT), l’équipement est livré et installé sur votre site. Vos équipes sont formées pour devenir rapidement autonomes, et la réception sur site (SAT) clôt le projet.
Basé en Suisse romande, je reste disponible après la mise en service pour assurer le suivi de votre équipement.
Une offre à la carte
Du premier croquis à l’installation, vous avez un seul interlocuteur qui suit votre projet de A à Z. Pour la fabrication, je m’appuie sur des partenaires de confiance. Mais vous n’avez pas forcément besoin d’une machine complète. Je peux aussi intervenir sur une partie de votre projet :

Projet simple ou complexe, parlons-en.