
20 ans de machines spéciales et de robotique
Depuis 20 ans, je travaille dans l’industrie, pour l’essentiel chez des constructeurs de machines spéciales en Suisse romande, comme ingénieur, chef de projet puis responsable d’un service de 20 ingénieurs. J’y ai conçu, dirigé ou intégré des équipements pour des secteurs très variés : horlogerie, medtech, alimentaire, automotive, ferroviaire et industrie lourde.
Les projets ci-dessous sont ceux dont je me suis personnellement occupé. J’ai aussi participé aux revues de conception des projets de mes collègues, ce qui m’a permis d’élargir encore ma culture technique.
Ils sont présentés de manière anonyme, par respect de la confidentialité de mes anciens employeurs et de leurs clients. Mon rôle y est décrit pour chacun.
Horlogerie · Medtech et pharma · Alimentaire · Mécatronique et électronique · Industrie · Direction de service · Parcours
Horlogerie
Des composants de quelques milligrammes, des finitions sans défaut et une précision au micron près.
Plateforme de production standard
Ligne de production modulaire qui combine contrôle qualité par vision, manipulation de microcomposants et soudage. Mon étude de 2012 est devenue la plateforme standard du constructeur, et elle est toujours commercialisée aujourd’hui.
Contrôle du brasage de bracelets de montre
Machine de contrôle qui sollicite les maillons brasés en traction et en effort latéral. Un maillon mal brasé se déplace davantage : la mesure de ce déplacement valide la qualité du brasage. Toute la difficulté consistait à concevoir un outillage qui n’abîme pas les maillons, parfois en or.
Tri et assemblage robotisé de goupilles de maillons
Module automatique de tri et d’alimentation, intégré à une machine de chassage de goupilles de maillons de bracelet. Cette machine complète, à table rotative et chargement automatique, avait été développée par une société partenaire et en était à sa troisième génération : son étude détaillée m’a permis d’acquérir une connaissance approfondie du chassage de goupilles.
Gravage laser de carrures de montre
Machine autonome de gravage laser de carrures, avec magasin de stockage pour 600 pièces. Chargement et déchargement de palettes horlogères standard, en plusieurs formats. Sept machines identiques sont toujours en production aujourd’hui.
Unité compacte de graissage d’arbres
Unité de production autonome qui dépose des quantités précises de lubrifiant sur des arbres horlogers. L’électrotechnique, la pneumatique et le procédé sont intégrés dans un seul module compact. L’unité s’intègre ensuite à une ligne de production horlogère complète.
Chargement automatique d’une presse horlogère
Cellule de chargement et de déchargement d’une presse qui réalise trois trous par cisaillement dans des pignons horlogers. Les pièces arrivent par alimentation flexible et sont manipulées par un portique à axes linéaires.
Cellule robotisée de chargement de wafers de rubis
Cellule robotisée en périphérie d’une station de perçage laser, qui réalise le trou central de pierres d’horlogerie en rubis, traitées sous forme de wafers. Un robot équipé d’un préhenseur spécifique charge et décharge les wafers depuis un magasin de stockage en boîtes. La cellule intègre aussi une station complète de contrôle du perçage, achetée et intégrée en collaboration avec son fournisseur.
Medtech, pharmaceutique et laboratoire
Traçabilité, propreté et fiabilité absolue : des équipements conçus pour des exigences réglementaires et analytiques strictes.
Assemblage de dispositifs médicaux implantables
Machine d’assemblage de dispositifs médicaux implantables, intégrée à une ligne de production. Elle assemble une batterie, un connecteur, un circuit imprimé et une coque : les conducteurs sont insérés dans les trous du circuit pour un soudage par refusion, puis la coque est mise en place en maintenant l’ensemble des pièces.
Un projet complet, aux exigences médicales strictes en matière de précision et de traçabilité.
Tri et manipulation de flacons pharmaceutiques
Étude d’un portique XYZ de tri et de manipulation de flacons, à intégrer sur une ligne existante de production de traitements hormonaux injectables. Le projet a été mené jusqu’au dossier de fabrication complet, prêt à lancer la fabrication.
Modification d’une presse de scellage stérile
Modification d’une presse qui scelle l’opercule des emballages stériles de seringues, afin d’améliorer la qualité de scellage et d’augmenter la cadence sur une ligne existante. En complément, j’ai proposé d’autres améliorations de la ligne sous forme d’études.
Manipulation de poches de perfusion à haute cadence
Module intégré à une ligne de production existante pour en augmenter la cadence. Un portique gantry et des préhenseurs sur glissières transfèrent les poches vides à 2,5 m/s. Les défis : concilier rigidité et légèreté du portique, maîtriser les vibrations, garder le contrôle des poches vides, très légères, qui flottent à grande vitesse, et fiabiliser le transfert entre les deux modules.
Matrice d’injection sur table XY pour inhalateurs
Matrice d’injection plastique montée sur une table XY, pour produire des inserts d’inhalateurs destinés aux personnes asthmatiques. Une de mes premières expériences, qui m’a fait découvrir la conception de moules d’injection.
Châssis en tôlerie pour spectromètres de masse
Conception du châssis en tôlerie de spectromètres de masse, en collaboration étroite avec les ateliers de fabrication pour optimiser les pièces en vue de la production en série.
Conception surfacique d’oreillettes auditives
Modélisation surfacique de coques d’oreillettes pour appareils auditifs, aux formes complexes et ergonomiques. J’ai aussi travaillé sur des versions destinées à des environnements exigeants, dont il fallait garantir l’étanchéité.
Mécatronique, électronique et automotive
Des lignes complètes pour la grande série, où chaque seconde de temps de cycle compte.
Ligne d’assemblage d’actionneurs miniatures
Deux lignes identiques, d’une capacité de 120 000 actionneurs électromagnétiques miniatures par semaine, destinés à un produit électronique grand public. Chaque machine réunit 25 stations sur une surface au sol maîtrisée : assemblage de stators et de micro-aimants, insertion de connectique fragile, collage UV, contrôle par vision et test électrique.
Plusieurs stations ont été entièrement développées sur mesure, notamment la distribution des micro-aimants et la table rotative avec ses posages. Le cahier des charges demandait un temps de cycle inférieur à 6 s : nous avons atteint 5,5 s, ce qui nous a valu une prime du client.
Ligne robotisée autour d’une presse de surmoulage
Ensemble de deux machines reliées par un robot 6 axes, chargé du chargement et du déchargement d’une presse de surmoulage et de la manipulation des palettes. Son préhenseur concentre 16 actionneurs et capteurs dans un cube de 300 mm d’arête.
Les deux machines intègrent des robots SCARA, l’alimentation par bol et surface vibrante, la séparation de micro-aimants pour rotor, une table rotative, le chassage de douilles et des stations de contrôle. L’ensemble s’insère dans une ligne complète réalisée avec d’autres partenaires européens, pour produire un composant mécatronique automobile.
Ligne de production de moteurs
Étude d’une ligne de production pour un fabricant de moteurs linéaires et rotatifs. J’ai proposé un concept de chariots équipés d’un axe rotatif, circulant sur convoyeur, qui positionnent chaque moteur à l’angle voulu pour la pose des aimants.
Projet européen PASTA : électronique intégrée aux textiles
Participation au projet de recherche européen PASTA (programme FP7, 2010-2015), coordonné par l’IMEC, aux côtés de centres de recherche comme le CEA, le Fraunhofer et le CSEM. L’objectif : intégrer des microcomposants électroniques (puces RFID, LED, capteurs) directement dans des fils textiles, pour des vêtements et des textiles intelligents.
Pour le volet production, j’ai conçu et réalisé un prototype de machine de production : un robot delta et une alimentation flexible miniature assurent la dépose des microcomposants sur le fil, guidé par un système de tension et d’avance.
Alimentaire et biens de consommation
Des cadences élevées, des produits variés et des contraintes d’hygiène qui demandent des solutions robustes et faciles à nettoyer.
Tri par vision et mise en boîte de crayons de couleur
Équipement automatique de mise en boîte de crayons de couleur. Les crayons arrivent par trémies, une par couleur, puis sont déposés sur un convoyeur spécialisé. La vision contrôle la couleur et détecte l’orientation de chaque crayon, qui est tourné pour que le logo apparaisse sur le dessus avant la mise en boîte. Des axes linéaires s’adaptent automatiquement aux différents formats de boîtes.
Cinématique d’extraction pour machine à thé en capsule
Pour une machine à thé en capsule, la capsule devait être infusée à l’horizontale, alors que l’utilisateur l’insère verticalement, comme pour le café. J’ai conçu une cinématique qui, d’un seul mouvement de levier, fait basculer la capsule à l’horizontale et ferme la chambre d’extraction. Projet réalisé comme travail de diplôme d’ingénieur, au sein d’une entreprise spécialisée dans les systèmes de capsules.
Palettisation par robots humanoïdes
Intégration de robots humanoïdes bi-bras à 15 axes pour la mise en palette de produits alimentaires. Les produits arrivent sur convoyeur, sont identifiés par vision, puis saisis par un préhenseur à vide avec changement d’outil automatique. Une première expérience avec ce type de robots : quatre d’entre eux sont aujourd’hui en production dans un grand centre de distribution suisse.
Contrôle de palettes par vision deep learning
L’une des premières intégrations industrielles de la vision par deep learning ViDi, pour analyser des palettes contenant une grande variété de produits alimentaires. Par rapport à l’ancien système de vision, le deep learning simplifiait fortement l’ajout de nouveaux produits : il suffisait d’entraîner le système sur des images, sans redévelopper d’algorithme.
Tri de chariots par véhicule autoguidé
Ligne pilote d’intégration d’un véhicule autoguidé (AGV) pour trier des chariots d’environ 500 kg dans une halle de produits alimentaires. Le projet comprenait l’achat et la mise en service de l’AGV, en collaboration avec son fabricant néerlandais, ainsi que le développement d’un système qui sépare les chariots et les présente à l’AGV.
Le défi : des chariots aux contenus très variés, parfois vides, donc des poids et des centres de gravité très différents d’un chariot à l’autre.
Machine de laboratoire pour capsules de boissons
Machine de laboratoire pour tester les procédés avant leur passage en production. Elle est construite autour d’un système de transport XTS en hippodrome de 8 m, sur lequel viennent se brancher des modules de procédé interchangeables. Le premier module réalisait le scellage des capsules, et la machine était conçue pour accueillir ensuite d’autres étapes, comme le remplissage ou l’extraction.
Industrie, transport et bâtiment
Des pièces lourdes ou de grandes dimensions, et des équipements qui doivent tenir dans la durée.
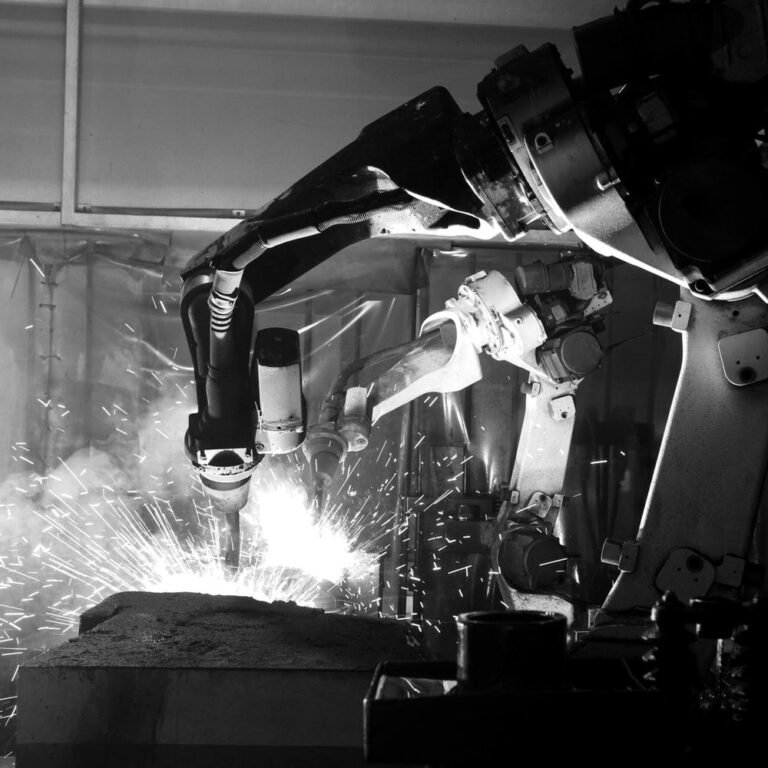
Équipements robotisés pour l’industrie lourde
Machines spéciales robotisées de grandes dimensions pour le soudage et le parachèvement de structures lourdes en tôles de forte épaisseur : soudage multi-passes, gougeage, meulage et brossage, des cellules de développement de procédés jusqu’aux portiques de plusieurs mètres.
Étude de robotisation de la construction de murs en briques
Étude d’intégration d’un robot 6 axes pour construire des murs en briques sur chantier. La sécurité machine était le point le plus délicat : un robot industriel sur un chantier ouvert, au milieu des intervenants, ne se protège pas comme dans une cellule fermée. Au terme de l’étude, j’ai identifié une solution existante, un robot maçon autonome de type Hadrian X, mieux adaptée au besoin qu’un développement spécifique.
Étude de redressage de traverses ferroviaires
Étude d’un équipement destiné à redresser des traverses de chemin de fer usées et déformées, pour leur donner une seconde vie. Pièces lourdes, efforts importants : une conception centrée sur la robustesse.
Chariot de remplissage pour batteries de train
Chariot compact, déplaçable par une seule personne, pour le remplissage et le test du circuit de refroidissement de grandes batteries lithium destinées au ferroviaire. Système entièrement automatique intégrant cuve, brasseur et mesure de pression et du débit.
Assemblage automatisé de tabliers de stores
Machine de grandes dimensions qui assemble des tabliers de stores à lamelles. À la sortie de la profileuse, les lamelles sont amenées par convoyeur et positionnées par un pick-and-place à axes linéaires et un élévateur. Un robot SCARA insère les crochets entre les lamelles, qui sont ensuite assemblées puis déposées dans le caisson du store.
Le défi : un module d’insertion des crochets particulièrement délicat, et une machine riche en mouvements mécaniques à synchroniser.
Modules en tôlerie pour automates à billets
Pour des automates de vente de billets, j’ai été chargé de trouver une solution pour que le billet, normalement délivré à la verticale, sorte couché sur le côté. Une de mes premières expériences en conception mécanique, sur des sous-ensembles en tôlerie.
Direction d’un service d’ingénierie
Depuis 2024, je dirige un service de 20 ingénieurs (robotique, électrotechnique, automation et software) chez un constructeur de machines spéciales pour l’industrie lourde.
Ancien concepteur mécanique et chef de projet, je parle le langage de chacun et je fais le lien entre les chefs de projet, le bureau d’études et mes équipes.
Un management de proximité
Entretiens individuels réguliers, réunion d’équipe mensuelle, suivis hebdomadaires par spécialité et présence fréquente à l’atelier. Des formations internes développent la polyvalence et le partage des connaissances.
Des méthodes communes
Revues croisées systématiques, méthodes de travail structurées au-delà du service, et un référentiel qui relie les activités de chacun aux jalons des projets. La collaboration avec les autres départements s’en est nettement améliorée.
Des outils de pilotage adoptés par d’autres divisions
Un outil automatisé de gestion des ressources multi-services et multi-projets, aujourd’hui repris par d’autres divisions, complété par un suivi des tâches et des budgets d’heures.
Des standards dans les quatre domaines
Des standards et des bonnes pratiques pour que chaque projet profite de l’expérience du précédent. Côté software, une base commune éprouvée sert désormais de point de départ.
Parcours
2024 – aujourd’hui
APCO Technologies, Aigle
Responsable d’un service de 20 ingénieurs : robotique, software, automation et électrotechnique
2015 – 2024
TCI Engineering, Penthaz
Chef de projet rattaché à la direction, conception mécanique et administration SolidWorks PDM
2011 – 2015
CPA Group (CPAutomation, Asyril), Villaz-St-Pierre
Product manager, chef de projet et conception mécanique
2008 – 2011
EnDes, Bösingen
Ingénieur R&D en mandat chez des clients industriels
Avant 2008
Monodor et Hentsch & Bovey
Travail de diplôme d’ingénieur et premières expériences pendant les études
Parlons de votre projet
Un de ces projets ressemble à votre besoin, ou vous avez un défi qui ne ressemble à rien de tout ça ? Discutons-en.